
要点方案要点
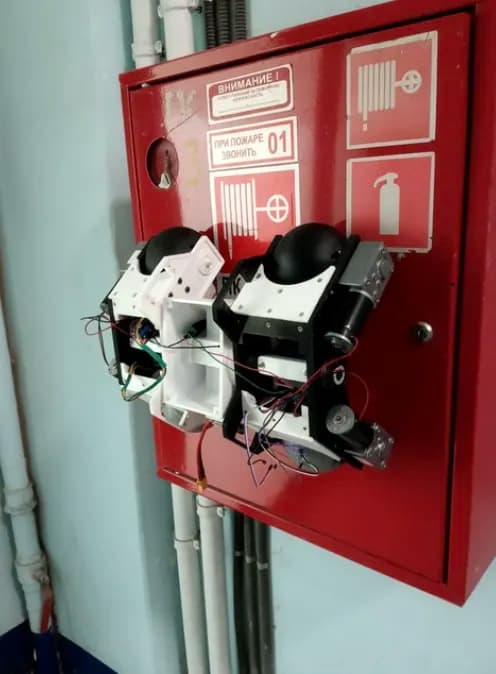
该方案的创新之处在于,能够在人员难以到达的位置采集所需的缺陷分析数据。爬壁机器人分析故障信息、对缺陷进行分类,并将数据发送至企业服务器。方案还包括开发用于提取敏感信息的附加插件,相关内容受保密协议约束。
工程实施过程03
- 0101
系统分析
收集客户需求,调研最佳实践。
- 0202
确定工作计划
与企业的工艺工程师和分析人员协商确定机器人结构。
- 0303
机械设计
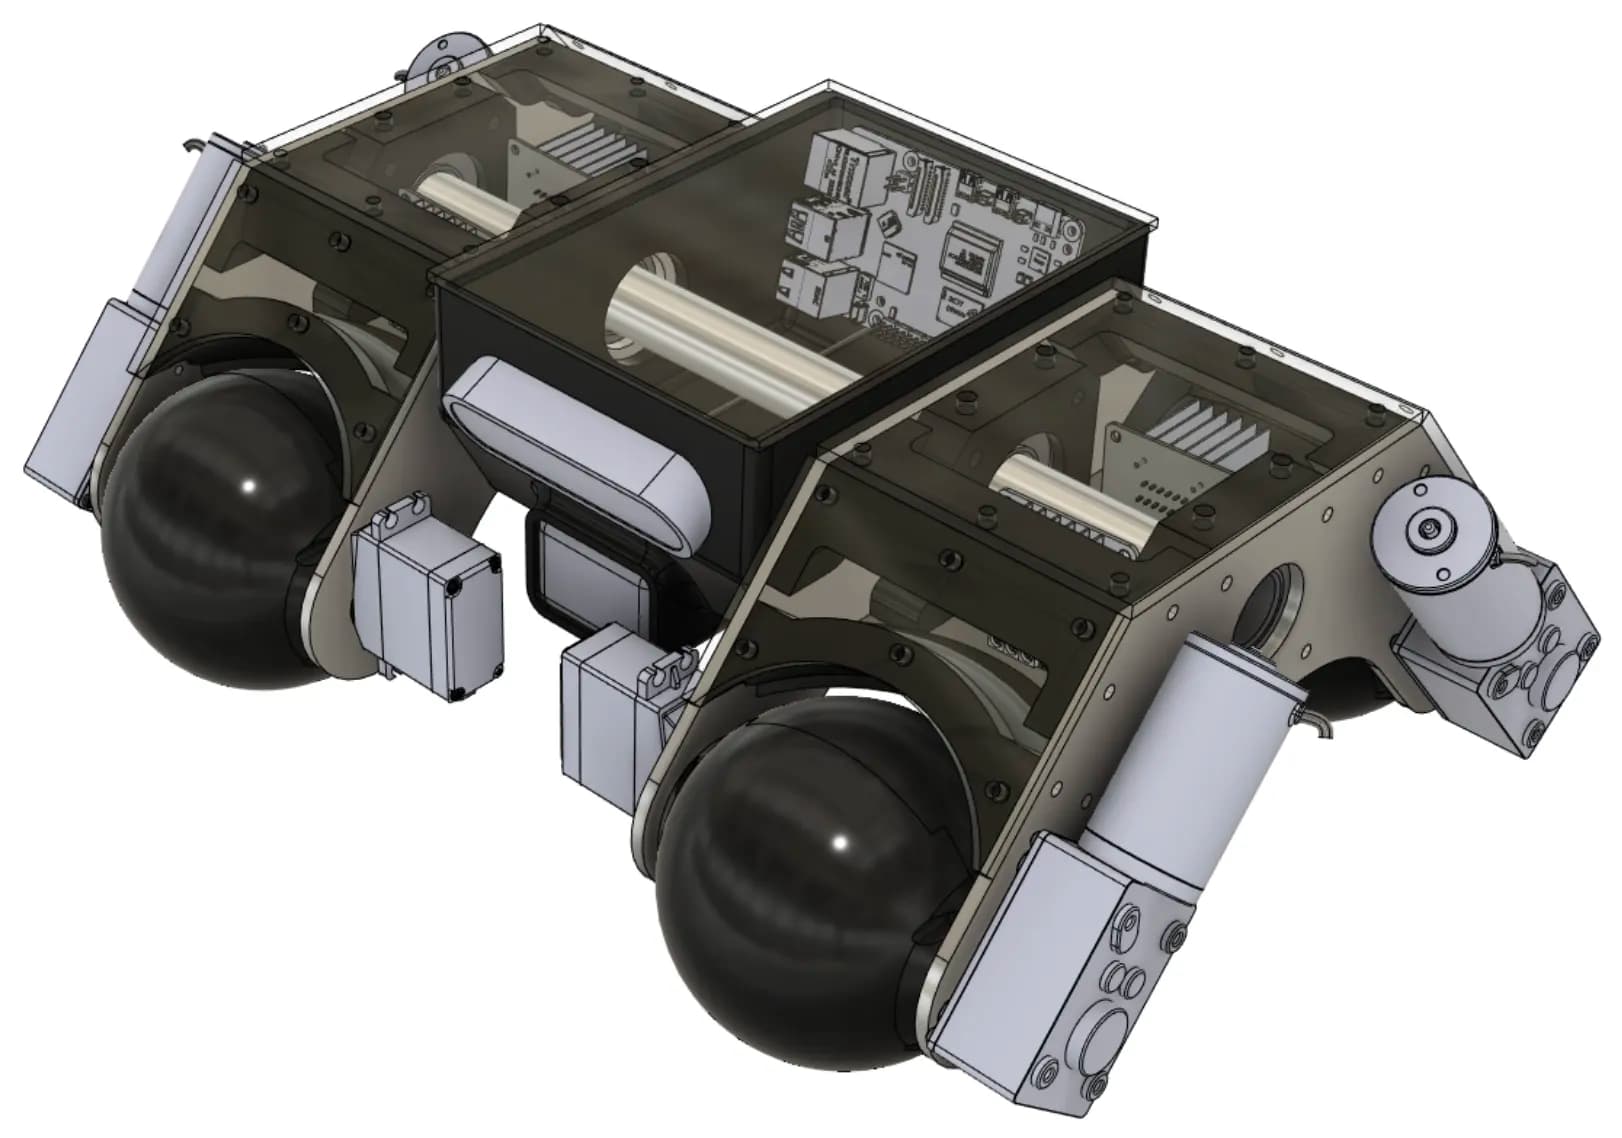
外壳、磁吸模块和传动系统的CAD建模。
- 0404
控制系统
驱动控制器、表面运动算法。
- 0505
计算机视觉
训练缺陷检测模型,集成摄像头。
- 0606
测试
在测试表面上进行试验,并完成校准。
記録项目图集05
技術技术栈
- 01ROS
- 02Python
- 03OpenCV
- 04STM32
- 05Embedded C
- 06CAD
有类似需求?
我们将在5个工作日内完成沟通与评估。